Ni GPS ni piloto: un dron autónomo de carreras con una sola cámara llega a 100 km/h y gana a tres excampeones del mundo, según Science Robotics
Una red neuronal de solo tres capas de 64 neuronas manda órdenes a los motores 500 veces por segundo; la carrera fue en abril de 2025 y el estudio revisado sale el 14 de octubre de 2026.
Un dron autónomo impulsado por inteligencia artificial vence a los mejores pilotos en una batalla épica en el aire
Alemania arranca la fabricación en serie de más de 5.000 drones para Ucrania: el Anubis carga hasta 40 kilos y un operador humano elige cada objetivo
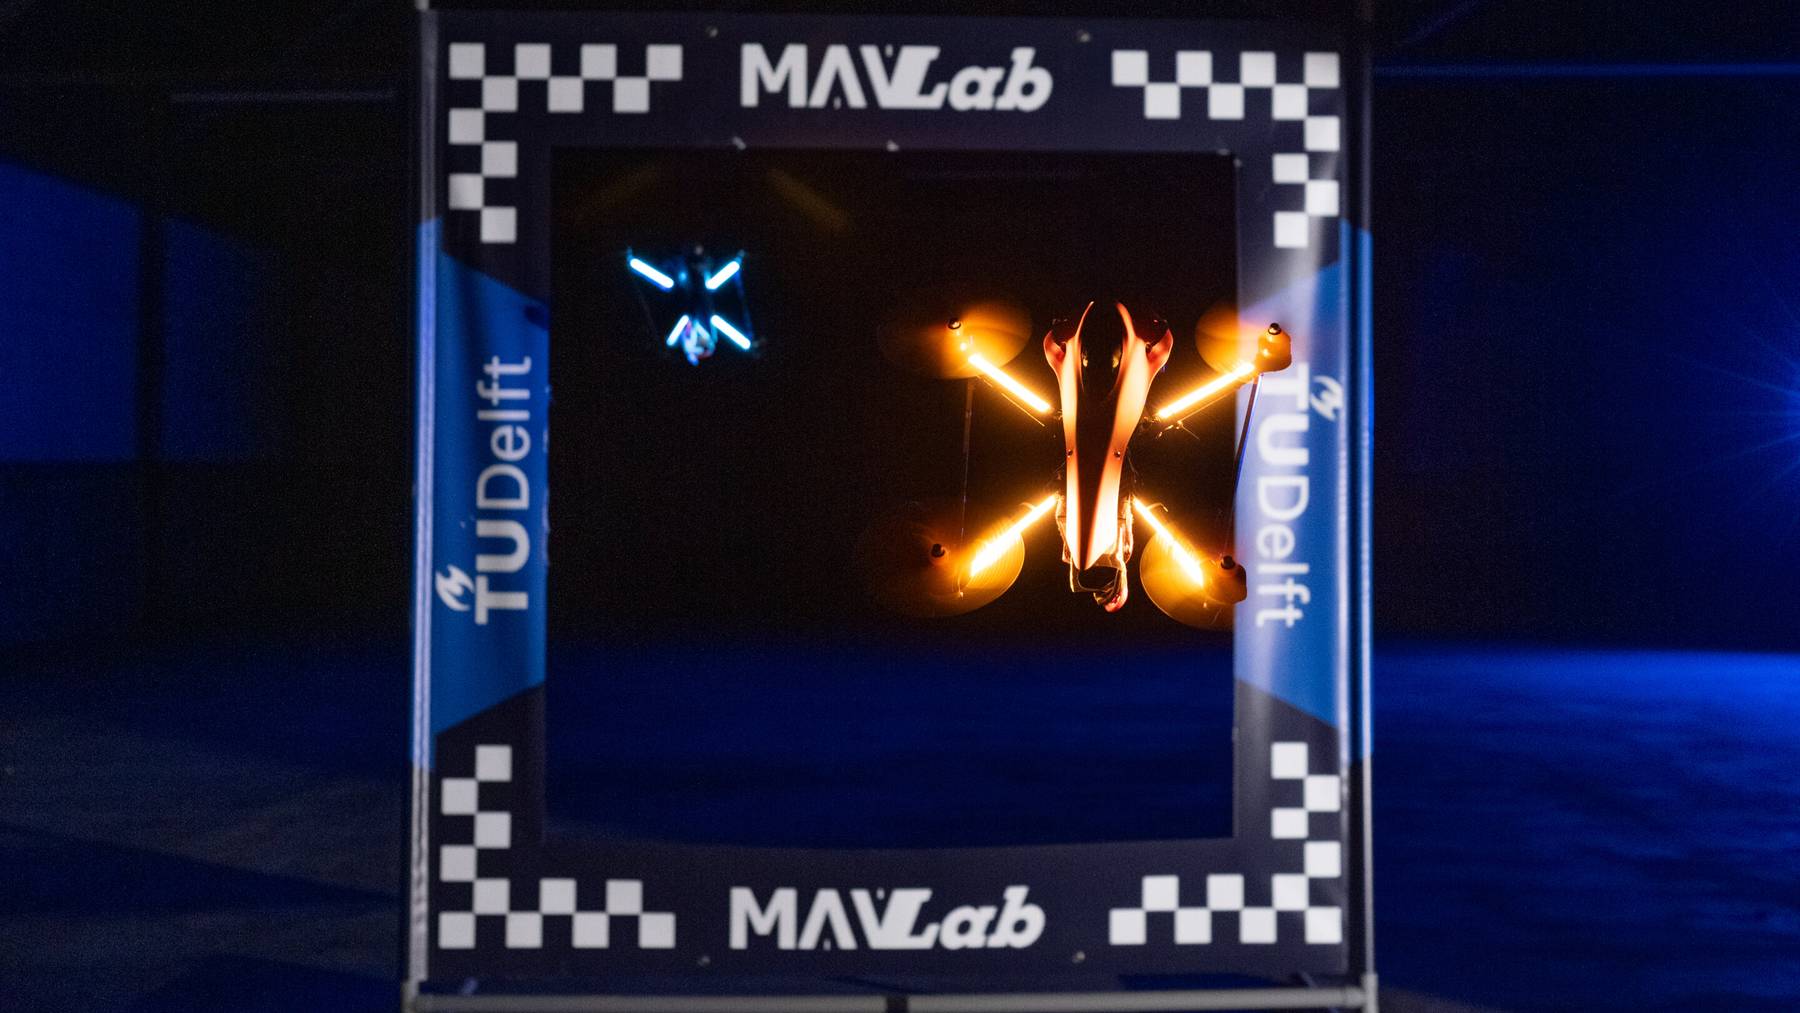
En abril de 2025, en un pabellón de Abu Dabi, un dron sin nadie a los mandos recorrió dos vueltas a un circuito de 11 puertas en unos 17 segundos y después eliminó, una ronda tras otra, a tres excampeones del mundo de carreras de drones. Año y medio más tarde, el equipo que lo programó en la Universidad Tecnológica de Delft (TU Delft), en Países Bajos, ha publicado con todo detalle cómo lo hizo.
El artículo, publicado el 14 de octubre de 2026 en la revista Science Robotics, presenta MonoRace, un dron autónomo de carreras que llegó a 100 km/h con una sola cámara frontal y un sensor de movimiento, sin GPS y sin ningún sistema de seguimiento externo. El autor principal es Stavrow Bahnam, que firma con Robin Ferede, Christophe De Wagter y Guido de Croon, entre otros, del laboratorio MAVLab de la Facultad de Ingeniería Aeroespacial de la TU Delft.
Un sistema distinto del Swift de Zúrich
En 2023, OKdiario contó cómo un dron autónomo de la Universidad de Zúrich, llamado Swift, venció a pilotos de élite en un circuito cubierto. MonoRace es otro dron, de otro laboratorio y con otro planteamiento.
El resumen del nuevo artículo lo deja por escrito: hasta ahora, el mejor resultado era «un sistema con una cámara estéreo y una unidad de medición inercial (IMU) que batió a campeones humanos de carreras de drones en un entorno interior controlado». La IMU es el chip de acelerómetros y giróscopos que mide cómo se mueve y gira el aparato.
Según la versión preliminar del trabajo, que el equipo colgó en arXiv en enero, Swift usaba una cámara estéreo Intel RealSense y un modelo entrenado con un sistema de captura de movimiento. MonoRace solo usa una cámara de obturación progresiva, que lee cada imagen línea a línea, y voló un dron y un circuito que diseñaron los organizadores.
Una sola cámara y ninguna ayuda externa
Según la nota de la TU Delft, el equipo quería saber hasta dónde podía llegar la inteligencia artificial en un dron con sensores, capacidad de cálculo y energía muy limitados.
«Volar a muy alta velocidad con una sola cámara es difícil porque las imágenes salen borrosas y deformadas, y el sistema de IA tiene muy poco tiempo para determinar con precisión dónde está el dron», explica Bahnam en la nota. «Desarrollamos una forma robusta de combinar lo que ve la cámara con la información del propio movimiento del dron, lo que le permite recorrer el circuito a gran velocidad sin GPS».
Una red neuronal localiza las puertas en las imágenes, mientras la IMU y un modelo físico del dron calculan su posición y su velocidad.
Tras cada choque o reparación, un ajuste que «aprovecha la geometría conocida de las puertas», según los autores, recalibraba con datos grabados a bordo la cámara, cuyo soporte flexible cambiaba de ángulo con cualquier golpe o arreglo.
Una red neuronal que manda en los motores
La otra novedad está en el control. En lugar de varias capas de controladores intermedios, MonoRace usa una red neuronal pequeña que genera directamente las órdenes de los motores, 500 veces por segundo, desde el chip controlador de vuelo. Se entrenó con aprendizaje por refuerzo, un método en el que el programa aprende en simulación a base de premios y castigos.
«En vez de planificar primero una trayectoria y unas órdenes convencionales, nuestra red neuronal aprende a controlar directamente los motores», señala Ferede en la nota. «Eso permite al controlador reaccionar muy rápido y aprovechar las capacidades del dron, y al mismo tiempo ser lo bastante pequeño para funcionar a bordo».
En el preprint, los autores detallan que la red tiene solo tres capas de 64 neuronas, cabe en un procesador de 480 MHz y procede de un tipo de red creado para el aterrizaje de naves espaciales.
Un circuito y un dron que no eran suyos
La prueba fue la competición A2RL x DCL de Abu Dabi, celebrada el 11 y el 12 de abril de 2025 con una bolsa de premios de un millón de dólares. Según la versión preliminar, los organizadores construyeron el dron, montaron el circuito en una nave de 100 por 30 metros y no permitieron sistemas de seguimiento externos ni medir con precisión la pista.
El trazado tenía 11 puertas cuadradas con un hueco de 1,5 metros y una maniobra llamada split-S, en la que el dron cruza una puerta alta y baja en picado por otra situada debajo, en sentido contrario. «Llevamos las condiciones de las carreras de élite al vuelo autónomo, y la IA estuvo a la altura del reto», resumió Markus Stampfer, presidente ejecutivo de la Drone Champions League, en la nota del Technology Innovation Institute de Abu Dabi.
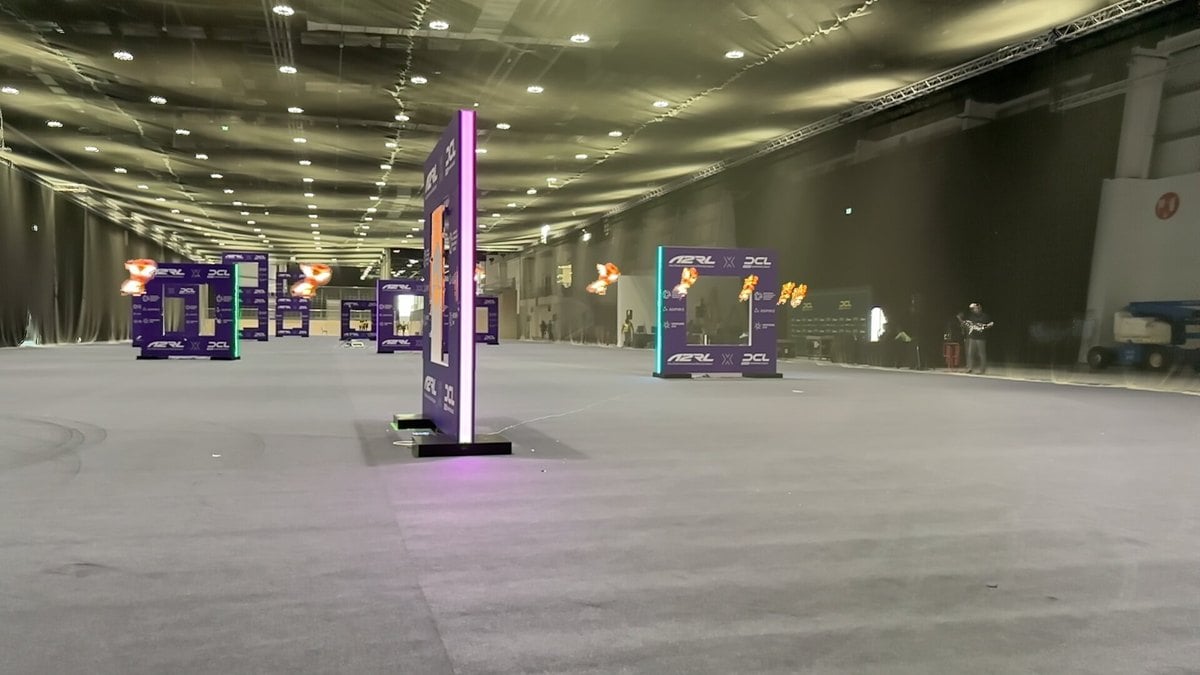 Imagen en secuencia del dron MonoRace al cruzar la última puerta del circuito de Abu Dabi, en 2025. (Foto: Micro Air Vehicles Lab, TU Delft)
«En lugar de dar al robot sensores y ordenadores cada vez más potentes, queríamos averiguar cuánta inteligencia podíamos sacar de unos recursos muy limitados», explica Christophe De Wagter, jefe del equipo, en la nota. «Las carreras de drones ofrecían un entorno extremo para probar estas ideas fuera del laboratorio».
MonoRace ganó la prueba principal contrarreloj, la carrera de aceleración y el duelo contra humanos, una eliminatoria directa a tres rondas frente a pilotos FPV, que vuelan con gafas conectadas a la cámara del dron. En abril de 2025 la universidad habló de 95,8 km/h, y el preprint fija la punta en 28,23 metros por segundo, casi 102 km/h, que según los autores es, «hasta donde sabemos, el vuelo autónomo, totalmente a bordo, más rápido publicado hasta la fecha».
El MAVLab de la TU Delft muestra la victoria de su dron autónomo frente a pilotos humanos en Abu Dabi, en 2025. Vídeo: MAVLab TU Delft
Lo que el estudio todavía no resuelve
Según el preprint, el empuje del controlador, de hasta 7 g, las vibraciones y el ruido llevaban el acelerómetro a su límite de 16 g, y eso provocó varios choques, sobre todo en el split-S. El equipo lo resolvió sustituyendo esas lecturas por las predicciones del modelo del dron.
Los cables de la cámara también causaban interferencias, según el mismo preprint. Aun así, el dron completó las dos vueltas con el 50 % de las imágenes corruptas.
Los autores admiten tres límites. La visión y el control siguen separados, el sistema depende de que las puertas sean rectangulares, mientras que «los humanos pueden adaptarse fácilmente a puertas de otras formas, sin necesidad de entrenamiento», y no detecta otros drones. En la carrera con cuatro aparatos a la vez chocó con el de otro equipo y quedó tercero.
Tampoco esquivan el uso militar. «Por supuesto, las velocidades de vuelo extremadamente altas sugieren de inmediato aplicaciones militares», escriben, aunque esperan que la principal esté en el ámbito civil. Drones que navegan sin GPS ya se fabrican en serie para la guerra, como los Anubis alemanes destinados a Ucrania.
Los detalles técnicos de esta pieza salen del resumen publicado y de la versión de arXiv; el texto definitivo de Science Robotics es de pago y puede tener cambios.
De las carreras a las grúas y los robots aspiradores
Para Guido de Croon, profesor de la TU Delft y coautor, la carrera es un medio. «Las carreras autónomas son una forma de llevar la IA robótica a sus límites», afirma en la nota. «En este estudio hemos hecho una IA lo bastante eficiente para controlar un dron que viaja a 100 kilómetros por hora con una sola cámara y un pequeño procesador a bordo».
«Aquí optimizamos la velocidad, pero el mismo enfoque podría usarse para dar prioridad a la eficiencia o a la seguridad», añade. «Por ejemplo, podría ofrecer un control suave y de consumo energético óptimo en sistemas que van desde pequeños robots aspiradores hasta enormes grúas portuarias».
De Wagter ya apuntaba en esa dirección en 2025, en la nota de la TU Delft sobre la victoria en Abu Dabi: «Volar drones más rápido será importante para muchas aplicaciones económicas y sociales, desde llevar a tiempo muestras de sangre y desfibriladores hasta encontrar personas en catástrofes naturales».
El estudio se ha publicado en Science Robotics el 14 de octubre de 2026.
Crédito de la imagen: Micro Air Vehicles Lab, TU Delft.
Lo último en Techy
-

Ni GPS ni piloto: un dron autónomo de carreras con una sola cámara llega a 100 km/h y gana a tres excampeones del mundo, según Science Robotics
-
Cabe en el bolsillo y cuesta menos de 7 dólares: el KAIST crea una carcasa LED que convierte el móvil en un detector de cámaras ocultas con un 94 % de acierto
-
EEUU empieza a levantar en California la nueva fábrica del bombardero B-21: más de 92.900 m² para subir un 25 % su capacidad anual de producción
-
Pesa 129 kilos, levanta 22,7 y puede sentarse en el suelo si se le acerca una persona: así es el robot humanoide Digit 5 que prepara Agility Robotics
-
Lo que pasó cuando la NASA envió 3.300 abejas al espacio en el Challenger: en siete días fabricaron 200 cm² de panal casi igual al de la Tierra
Últimas noticias
-
Duque de Wellington, el militar que derrotó a Napoleón: «Nada es tan valioso como mantener la calma en medio de la tormenta»
-
Los Javis y el elenco de ‘La bola negra’ se codean con la élite de Hollywood: sus momentos con Kim Kardashian y Taylor Swift en la Academy Museum Gala
-
Así azota la DANA la Comunidad Valenciana: más de 200 litros en la comarca de Gandía y nuevo Es Alert
-
Ni GPS ni piloto: un dron autónomo de carreras con una sola cámara llega a 100 km/h y gana a tres excampeones del mundo, según Science Robotics
-
Los decretos de Sánchez impulsan el alquiler por habitaciones: «El propietario busca lo que le da más seguridad»