Pesan 150 microgramos y no llevan motor ni batería: así son los drones impulsados por sonido que ha hecho despegar la EPFL en Suiza
Unas cavidades huecas convierten el sonido en un chorro de aire que da al microvolador más ligero una relación entre empuje y peso de 4,9 y hace girar las palas del otro a 13.000 revoluciones por minuto.
La ciencia celebra un hito asombroso: logran construir un minúsculo robot que vuela tan rápido como un abejorro
Así es el robot con músculo vivo del MIT: mide lo que un chicle, obedece a la luz y ya ha salido nadando de un laberinto

Ingenieros de la Escuela Politécnica Federal de Lausana (EPFL), en Suiza, han hecho despegar dos microvoladores impresos en 3D que no llevan motor, batería ni electrónica a bordo, y el más ligero pesa unos 150 microgramos y sube empujado solo por ultrasonidos. El trabajo lo firman Junsun Hwang, Quentin Angéloz, Ashwin Subramanian Murugan, Hervé Lissek y Mahmut Selman Sakar, y se publicó el 12 de agosto de 2026 en la revista Science Advances.
Todo depende de unas cavidades huecas, llamadas resonadores de Helmholtz, que convierten el sonido en un chorro de aire. El segundo aparato, de 184 microgramos, usa ese empuje para hacer girar unas palas diminutas que llegaron a 13.000 revoluciones por minuto, según el estudio.
El efecto de soplar una botella
Según la nota de la EPFL, el principio es el mismo que aparece cuando alguien sopla por el cuello de una botella, porque el aire encerrado en la cavidad oscila adelante y atrás y, a ciertas frecuencias, esas oscilaciones se vuelven mucho más fuertes. La frecuencia a la que ocurre depende del volumen de la cavidad y de la forma del cuello.
Cuando el sonido excita el aire de dentro, el que sale por el cuello lo hace como un chorro concentrado, mientras que el que entra llega más disperso. De esa asimetría nace un empuje neto, explica la universidad, y los autores lo hicieron visible inyectando humo en los resonadores.
«En lugar de empujar los dispositivos con ondas sonoras, hemos creado resonadores acústicos afinados para aprovechar el sonido a frecuencias concretas y generar un empuje direccional y un movimiento controlado», resume Selman Sakar, director del laboratorio MicroBioRobotic Systems (MICROBS) de la EPFL.
Cavidades de centímetros a micras
El equipo imprimió resonadores de tamaños muy distintos, desde varios centímetros hasta unas pocas micras, con frecuencias de resonancia de entre 200 hercios y 40 kilohercios. En el laboratorio, las frecuencias medidas se desviaron como mucho un 5 % de las que predecían los cálculos, según el artículo.
Dentro de una cámara anecoica, una sala forrada de material que absorbe los ecos, los investigadores midieron el empuje con una balanza de precisión. La fuerza creció en línea recta con el volumen de la cavidad, a razón de unos 44 micronewtons por cada centímetro cúbico, y apenas cambió entre cavidades esféricas, cúbicas o cilíndricas.
Tampoco el material resultó decisivo, ya que resonadores de vidrio de borosilicato, de plástico PLA y de un elastómero blando dieron un empuje comparable. Lo que más pesa, concluyen los autores, entre ellos Hervé Lissek, del Laboratorio de Ingeniería de Ondas de la EPFL, son el grosor y la forma del cuello.
Barcos que giran según el tono
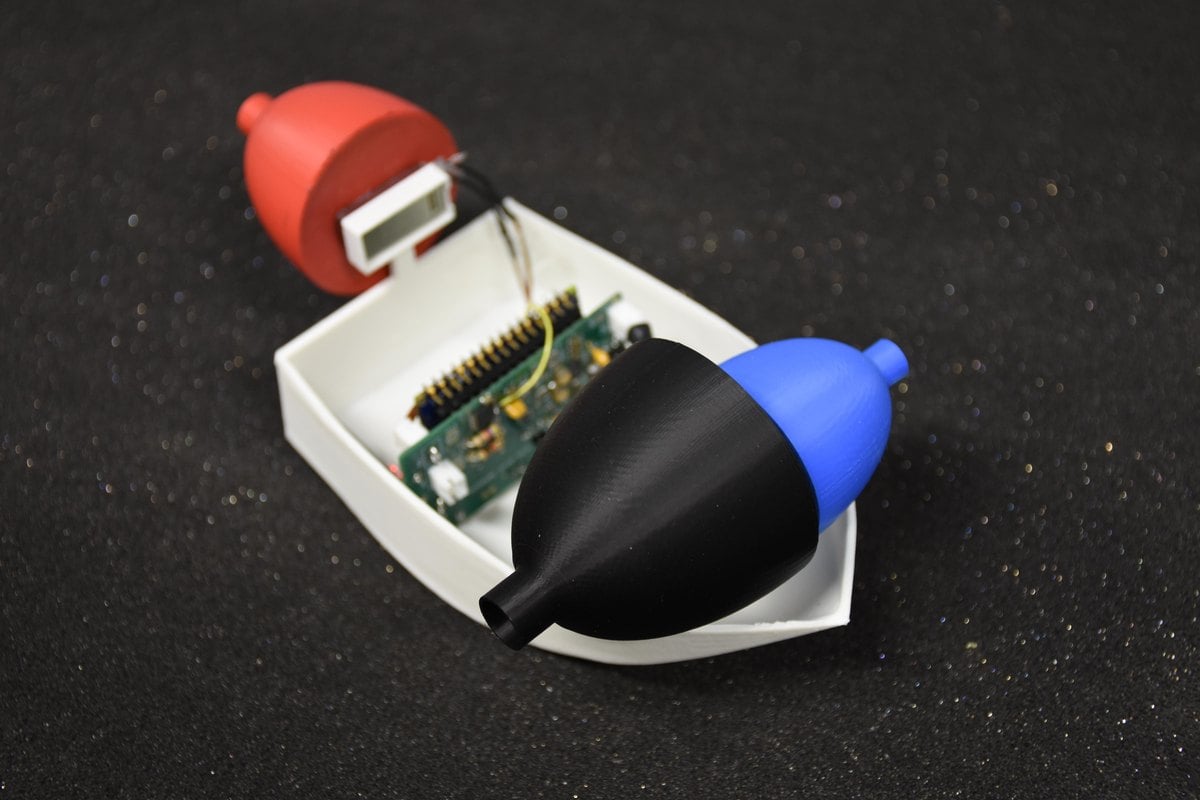
Antes de volar, el método se probó en el agua con barcos impresos en 3D. Uno de ellos llevaba tres resonadores, el de 1,2 kilohercios para avanzar y los de 1,8 y 2,4 kilohercios para girar a uno y otro lado, de modo que bastaba con cambiar la frecuencia del altavoz para activar una cavidad u otra.
Con ese control, el barco siguió una trayectoria en forma de ocho tumbado con un error medio de 5,70 milímetros y esquivó varios obstáculos sin tocarlos. El grupo construyó además una versión con batería, circuito propio y dos vibradores pegados a los resonadores, que se manejaba por Bluetooth con unos 30 milisegundos de retraso y llegó a dibujar en el agua las letras «EPFL».

Despegue sobre 256 transductores
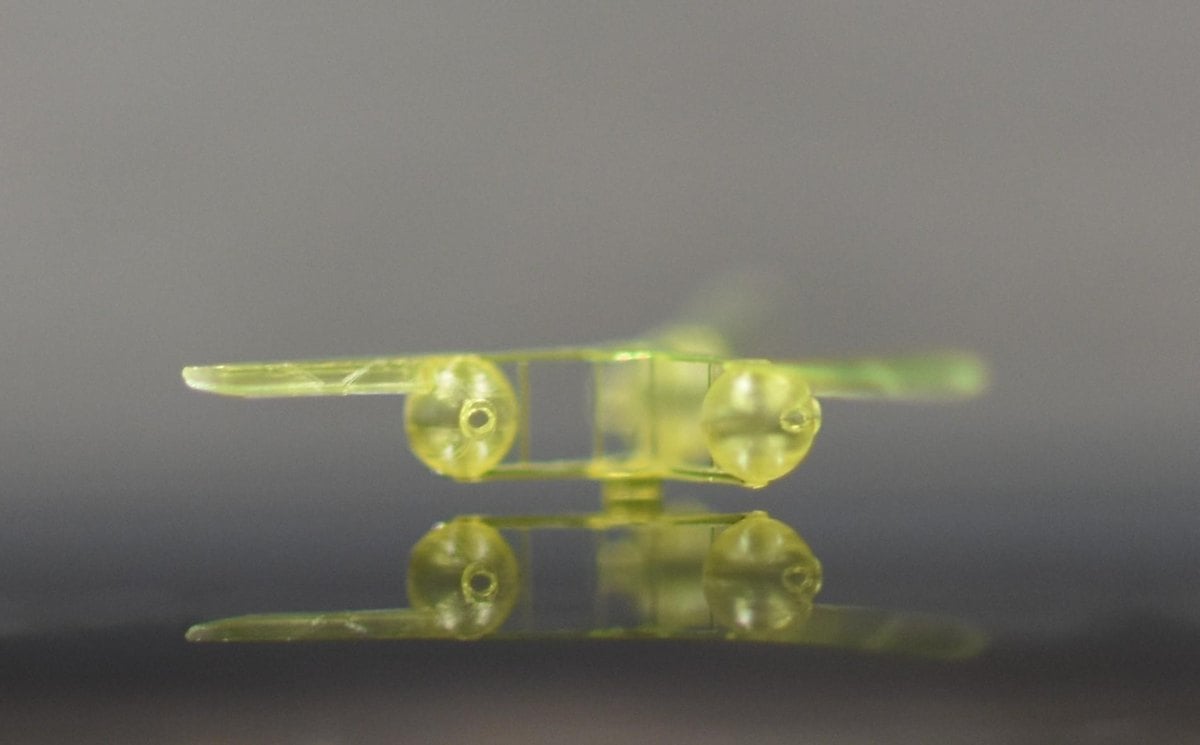
Para los microvoladores, el equipo recurrió a la nanoimpresión 3D, que integra tres cavidades microscópicas en una estructura de polímero. A diferencia de los barcos, funcionan con ultrasonidos de 40 kilohercios, inaudibles para el oído humano, que emite una matriz de 16 por 16 transductores (256 pequeños emisores) capaz de concentrar el sonido en un punto situado a 3 centímetros de su superficie.
El primer diseño, de unos 150 microgramos, empuja hacia arriba como un cohete. Cada resonador genera unos 2,4 micronewtons, lo que da al conjunto una relación entre empuje y peso de 4,9, según el estudio, y al encender el sonido el aparato subió hasta unos 12 milímetros antes de estabilizarse a unos 7.
El segundo, de 184 microgramos y con un rotor de 3,36 milímetros de radio, monta una pala sobre cada resonador para sustentarse como un helicóptero. Las palas alcanzaron 13.000 revoluciones por minuto en el despegue y se quedaron en torno a 6.500 cuando el aparato se mantuvo flotando.

En vuelo libre, los de empuje vertical daban a veces vueltas de campana, mientras que los de palas volaron estables, algo que los autores atribuyen al efecto giroscópico del giro, como en los helicópteros. Para descartar que el sonido simplemente los levantara, los colocaron boca abajo y no subieron.
Mil veces más ligeros que los magnéticos
Según el artículo, los voladores de tamaño parecido que se mueven con campos magnéticos pesan unas mil veces más, porque necesitan materiales ferromagnéticos. En miniatura se han probado otras vías, como las alas batientes del microrobot del MIT que vuela como un abejorro, la luz que guía al robot con músculo vivo que salió de un laberinto o los ultrasonidos de algunos sensores domésticos sin pilas.
«Nuestro concepto es compatible con una miniaturización aún mayor, lo que permite diseños avanzados que llevan al límite la robótica y la aeronáutica», afirma Junsun Hwang, primer autor y doctorando del laboratorio MICROBS, en la nota de la EPFL.
Sakar imagina varias estructuras de este tipo dentro de una misma pieza flexible, cada una sensible a una frecuencia distinta. «Esto permitiría que partes concretas del dispositivo se movieran, se doblaran o vibraran, lo que podría dar lugar a dispositivos robóticos aerodinámicos que cambien de forma en respuesta al sonido», añade.
Sin el emisor externo no vuelan
«Esta técnica depende de la potencia y la precisión del equipo externo», escriben los autores, que necesitan un campo sonoro fuerte y continuo justo en el punto donde está el microvolador. Su zona de vuelo, por eso, no va más allá de la matriz de transductores y de las cámaras que lo siguen.
El sistema trabajó además a una única frecuencia, la de 40 kilohercios, y eso limitó la forma de dirigirlo según el artículo. Para que siguiera una curva, el equipo lo hizo avanzar por un hilo curvo de 30 micras de grosor mientras desplazaba el foco del sonido.
A escala de pocas micras, advierte el estudio, la viscosidad del aire gana peso y la relación lineal entre empuje y volumen «puede no cumplirse». En el barco autónomo la traba es la batería, porque las de polímero de litio más pequeñas sufren caídas de tensión con los 100 a 300 miliamperios que piden los vibradores, y ni la nota ni el artículo fijan una aplicación concreta o un plazo fuera del laboratorio.
El estudio se ha publicado en Science Advances (12 de agosto de 2026).
Crédito de la imagen: EPFL/MICROBS.
Lo último en Techy
-
Pasó 43 años a más de 4.260 metros bajo el Atlántico: cuatro cifras pintadas bajo la corrosión confirmaron que es del motor F-1 del Apolo 11
-
Pesan 150 microgramos y no llevan motor ni batería: así son los drones impulsados por sonido que ha hecho despegar la EPFL en Suiza
-
Toyota bajó de tres semanas a tres días la soldadura de una jaula de rally y ahora usa robots soldadores con IA que hacen solos el chasis del GR Kart
-
Una correa de alternador y un intérprete de hindi: así ayudó el destructor USS John Paul Jones a un dhow con 5 marineros sin energía en el mar Arábigo
-
Una vía de tren de 130 años convertida en metro sin conductor: Sídney abre una línea continua de 66 kilómetros con un tren cada cuatro minutos
Últimas noticias
-
Adiós a los microplásticos de la lavadora: crean un filtro de arena y luz que los elimina por completo
-
Moeve vende a Pertamina sus participaciones en activos de exploración y producción de la cuenca de Berkine (Argelia)
-
Crisis ferroviaria en España, en directo: Carlos Cuerpo sustituye a Óscar Puente y última hora de los trenes en vivo
-
Pasó 43 años a más de 4.260 metros bajo el Atlántico: cuatro cifras pintadas bajo la corrosión confirmaron que es del motor F-1 del Apolo 11
-
Mapfre reafirma su compromiso con los corredores y acelera iniciativas para impulsar el crecimiento y la digitalización del negocio