Así es el robot con músculo vivo del MIT: mide lo que un chicle, obedece a la luz y ya ha salido nadando de un laberinto
Las láminas de músculo del MIT dan 20 veces más fuerza por volumen que los bloques 3D y funcionan más de 30 días frente a menos de 10 minutos.
Parece de película, pero es real: este pequeño robot médico se mete en tu cuerpo y cura desde dentro
Cada vez más cerca del pez volador: un robot anfibio nada bajo el agua y despega como un ave marina
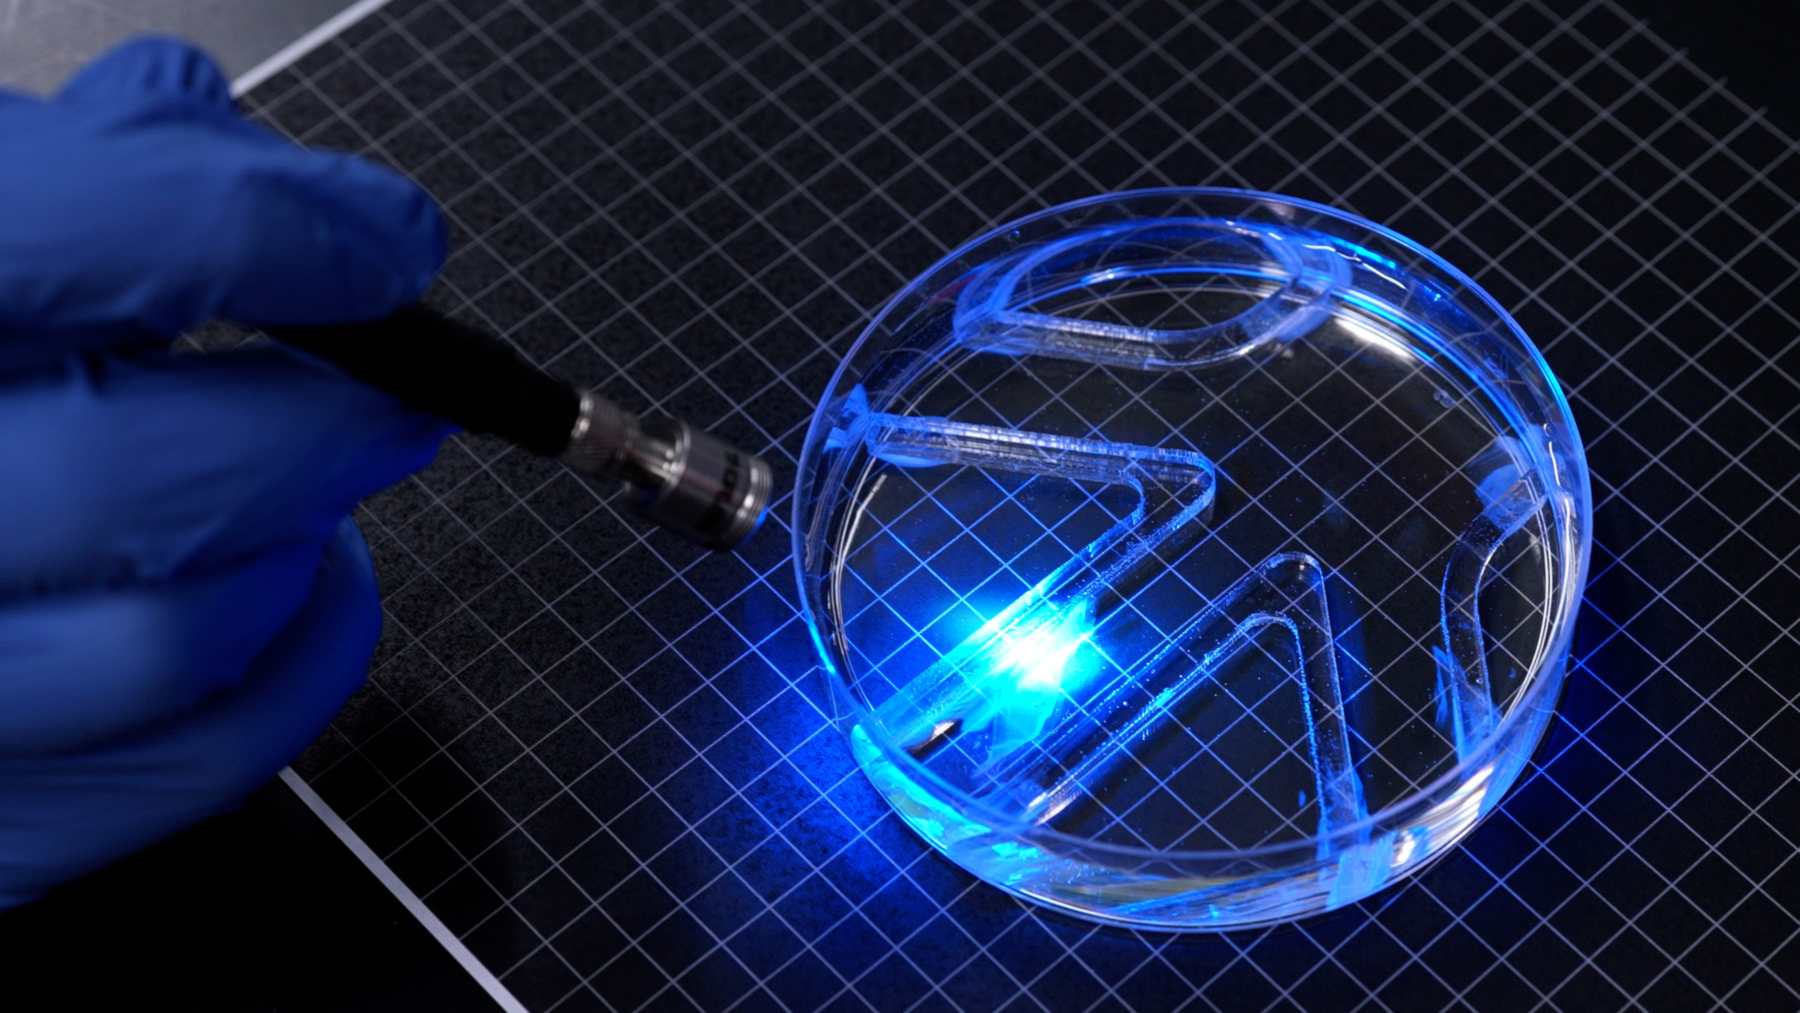
Ingenieros del Instituto Tecnológico de Massachusetts (MIT) han construido un robot blando que nada con músculo vivo. Mide más o menos lo que una lámina de chicle, y sus células se modificaron genéticamente para contraerse con la luz. En su mejor prueba avanzó unas cuatro veces su propia longitud en un minuto y salió de un laberinto sumergido.
El trabajo lo dirige Ritu Raman, profesora asociada de Ingeniería Mecánica del MIT. Se ha publicado en la revista Advanced Functional Materials. Según la nota del MIT, es el primer robot muy fino y bidimensional movido por músculo que logra desplazarse.
Un esqueleto de gel con surcos
El cuerpo del robot es una película de gel de medio milímetro de grosor. Sus dos mitades hacen de aletas. Cada una lleva encima una capa de músculo esquelético mucho más fina que un pelo.
Para dar con el mejor soporte, el grupo de Raman probó varias recetas de gel con distinta rigidez. También grabó en la superficie surcos de formas diferentes. Las células se alineaban mejor en los surcos de fondo cuadrado, y unas fibras alineadas forman un tejido más fuerte.
Al final eligieron la gelatina metacrilato (GelMA), un material habitual en ingeniería de tejidos. Antes usaban fibrina, un gel ultrablando que se arrugaba con la fuerza de los propios músculos. Según la nota, los geles más rígidos dieron las células mejor alineadas y la mayor fuerza.
Antes de montar el robot, los investigadores entrenaron el tejido con una rutina de destellos de luz. Con el tiempo, las células se fusionaron en fibras. Así se formó un músculo alineado a cada lado del gel.
Dos aletas que siguen la luz
En la prueba principal, el equipo metió el robot en una placa de Petri grande llena de agua. Una persona movía a mano una fuente de luz por encima. Cuando la luz cae sobre una aleta, sus músculos se contraen y la aleta bate con fuerza suficiente para arrastrar el cuerpo.
Alternando los destellos entre una aleta y otra, los investigadores controlan la dirección y la velocidad. «Si iluminamos solo uno, solo se mueve ese músculo; si iluminamos los dos, baten ambos», explica Raman. De esa forma el robot siguió la luz por un laberinto colocado dentro de la placa.
El MIT muestra cómo se fabrica el robot movido por músculo esquelético (aviso: luces intermitentes). Vídeo: MIT
Un nadador olímpico puede recorrer hasta 65 veces la longitud de su cuerpo por minuto, frente a las cuatro del robot. El MIT lo compara mejor con el tiburón vaca, que explora el océano a un ritmo parecido. El estudio añade que el robot gira hasta 1.200 grados por minuto.
Veinte veces más fuerza por volumen
Casi todos los robots biohíbridos, los que combinan piezas artificiales y tejido vivo, usan bloques de músculo en tres dimensiones. Esos bloques exigen millones de células cultivadas. El estudio sostiene que las láminas finas del MIT multiplican por 20 la densidad de fuerza.
Esa densidad mide la fuerza de contracción por cada unidad de volumen de tejido. Los autores escriben que sus tejidos de centímetros generan fuerzas de milinewtons y recorridos de milímetros. «El robot es bastante fuerte para su tamaño», resume Raman en la nota.
El dato más llamativo del resumen es la duración. Según los autores, estos actuadores sin cables pasan de funcionar menos de 10 minutos a más de 30 días. Eso supone una mejora de unas 4.500 veces respecto a los músculos planos anteriores.
Raman cree que estos diseños delgados podrían ser más baratos de fabricar. La primera autora es Maheera Bawa, estudiante de posgrado del laboratorio. Firman además Arielle Berman, Laura Schwendeman, Ferdows Afghah y Seanbiron Johnson.
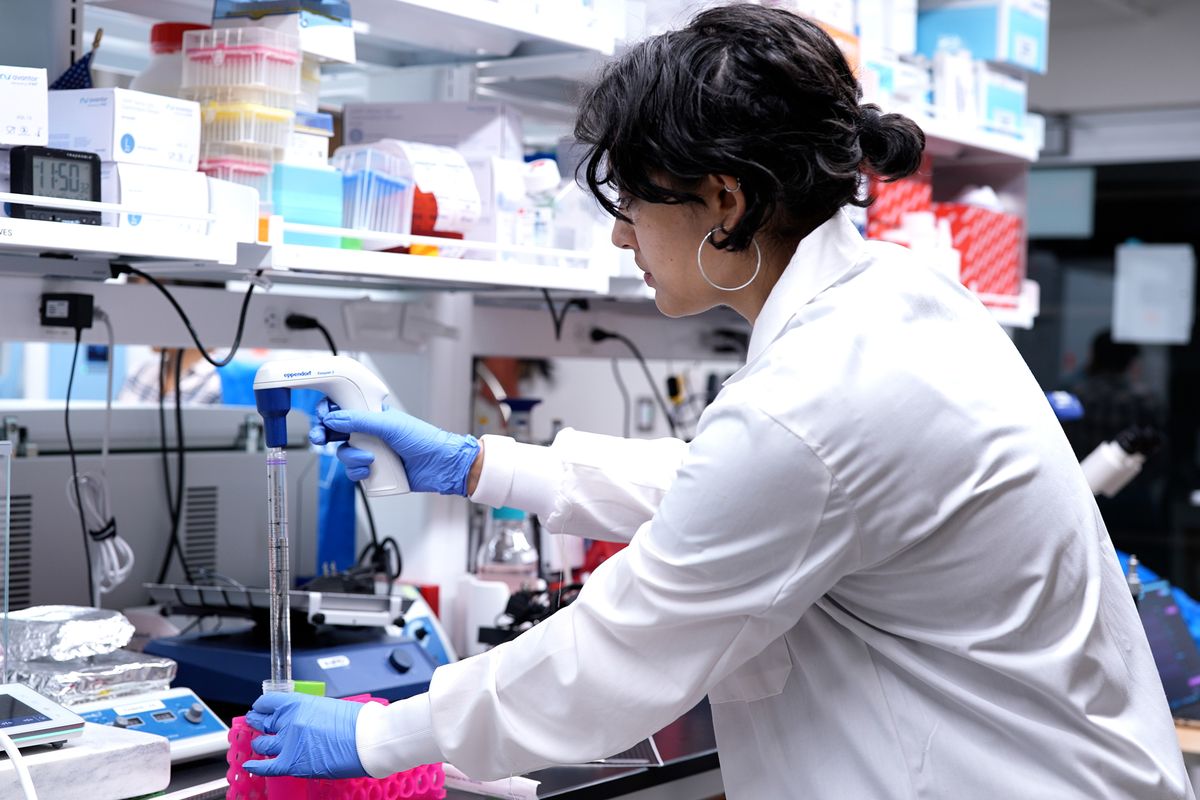 Maheera Bawa, estudiante de posgrado del laboratorio Raman y primera autora del estudio, en el laboratorio del MIT. (Foto: Melanie Gonick, MIT)
Primero fue un iris artificial
El robot parte de un trabajo de 2025 en el que el mismo grupo presentó un disco de músculo artificial inspirado en el iris. Aquel tejido se estiraba y se encogía en varias direcciones con la luz. Pero sus movimientos rondaban las 100 micras, muy poco para mover un robot.
El laboratorio de Raman busca robots blandos que reaccionen a su entorno y puedan repararse solos. «Creemos que los robots biohíbridos impulsados por músculo vivo podrían algún día hacer trabajos delicados», afirma la investigadora. Pone como ejemplo explorar lugares demasiado frágiles o imprevisibles para las máquinas convencionales.
El resumen del estudio cita también la microcirugía de precisión, un campo en el que ya se prueban robots médicos diminutos que actúan dentro del cuerpo. La investigación contó con financiación parcial de la Office of Naval Research, de la Marina de Estados Unidos.
Agua abierta, aún sin probar
Las pruebas descritas se hicieron en una placa de laboratorio, con la luz guiada a mano. La nota no recoge ensayos en agua abierta. Tampoco menciona un sistema que dirija la luz de forma automática.
La forma del robot es básica a propósito, porque primero había que demostrar que el músculo daba fuerza suficiente. «Nuestro siguiente objetivo es optimizar el diseño del cuerpo para que nade más rápido», reconoce Raman. Incluso despacio, añade, un nadador así podría servir para vigilar medios acuáticos.
No hay plazos ni un uso militar concreto ligado a la financiación naval. Por ahora es una demostración de laboratorio, distinta del robot anfibio del MIT que nada y despega como un ave marina. También queda lejos de los androides con músculos sintéticos que ya se presentan como productos.
El estudio se ha publicado en Advanced Functional Materials.
Crédito de la imagen: Melanie Gonick, MIT.
Temas:
- Robótica
- Tecnología
Lo último en Techy
-

Así es el robot con músculo vivo del MIT: mide lo que un chicle, obedece a la luz y ya ha salido nadando de un laberinto
-
Así es el primer vuelo del dron Dragonfly de la NASA sobre Titán: se suelta del escudo, busca con lidar dónde posarse y aterriza solo, de momento simulado
-
Westinghouse invierte 1.000 millones en la primera fábrica de combustible nuclear a gran escala que EEUU levanta en más de 50 años: hará uranio enriquecido hasta el 8 %
-
Japón lanza la sonda MMX hacia Fobos: será la primera nave que se pose en una luna de Marte y vuelva a la Tierra con al menos 10 gramos
-
10 dólares y unos centímetros: Cambridge crea un espectrómetro en chip que mide la glucosa desde la muñeca y clasifica plásticos, café y harina sin un fallo
Últimas noticias
-
Premier Pádel Kuwait Major: cuándo es, horarios, cuadro y cómo ver en directo por TV y en vivo online todos los partidos
-
¿El 24 de diciembre es festivo en España? El BOE resuelve la duda del calendario laboral
-
Los arquitectos expertos han llegado a la conclusión de que los radiadores de siempre «tienen los días contados» y su sustituto es mucho mejor
-
Un equipo de panaderos valencianos llega al obrador a las 4:00 de la mañana y su negocio lleva 40 años abierto: «Lo preparamos todos los días»
-
Trump carga contra Noruega por no darle el Nobel de la Paz: «Es un país de mierda»