Corre a casi 17 km/h, nada y bucea: así es el biorobot más rápido del mundo y que sólo funciona con aire
Ni chips ni circuitos: un robot blando impreso en 3D corre 100 veces más rápido que su antecesor
La robótica que imita a los animales suma un robot impreso en 3D que cruza arena y baja escaleras
La ecotecnología, el nuevo campo que usa los ecosistemas para frenar el cambio climático
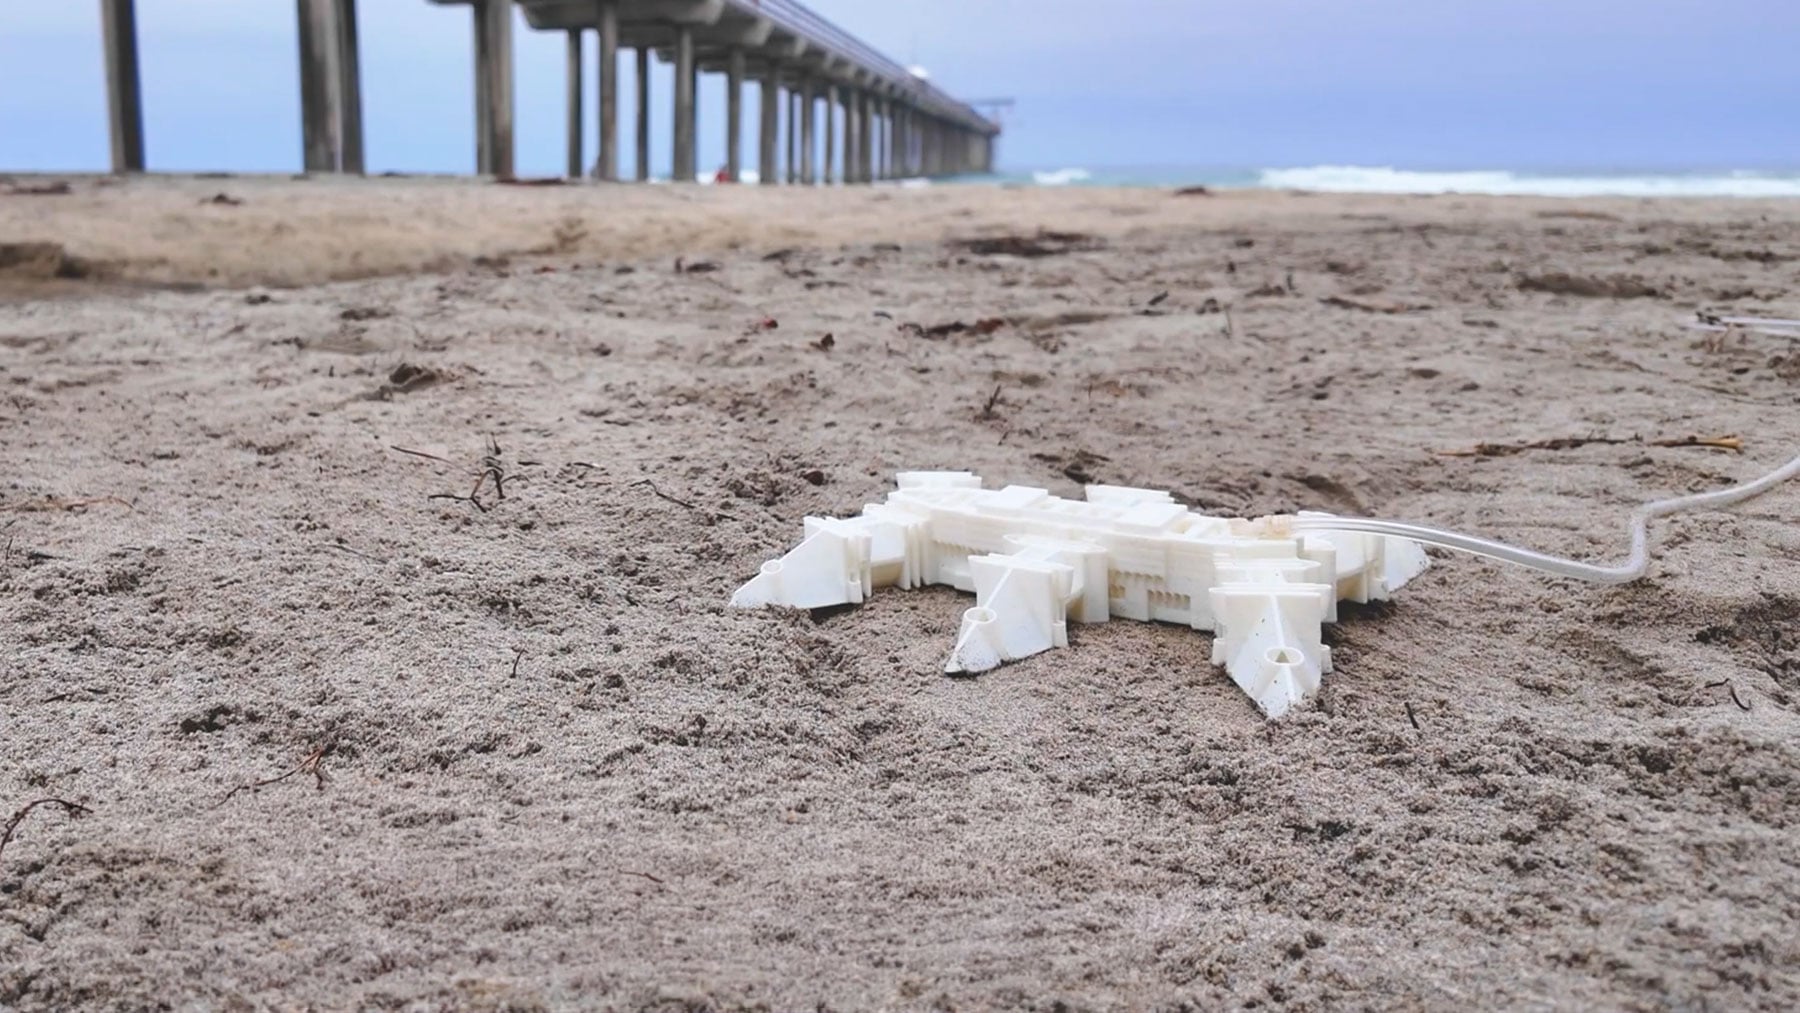
Ni placas, ni chips, ni circuitos. Un robot blando de seis patas, impreso en 3D de una sola pieza y movido únicamente por aire a presión, alcanza los 4,72 metros por segundo, casi 17 kilómetros por hora. Es el robot hecho íntegramente de materiales blandos más rápido construido hasta ahora y que se mueve por las superficies más insospechadas.
Así lo describen ingenieros de la Escuela de Ingeniería Jacobs de la Universidad de California en San Diego (UC San Diego) en un estudio publicado el 18 de noviembre en la revista Science Robotics. El robot corre sobre arena o grava, baja escaleras e incluso nada y camina bajo el agua.
Sólo necesita aire
La clave está en su interior. Este robot blando esconde un entramado de cámaras, válvulas y tubos impresos con el mismo material que el resto del cuerpo. Cuando el aire a presión recorre esos conductos, las patas se mueven en secuencia, sin ningún componente electrónico.
El equipo, dirigido por Yichen Zhai, que ha desarrollado el trabajo como investigador posdoctoral, y por el profesor Michael T. Tolley, del Departamento de Ingeniería Mecánica y Aeroespacial, probó el prototipo sobre hormigón, grava, césped, mantillo y arena, tanto en terreno llano como irregular.
El robot superó también una bajada de escaleras y demostró ser anfibio: es capaz de nadar y de seguir caminando bajo el agua. Es una habilidad que la robótica persigue desde hace años, como prueba el robot anfibio que nada bajo el agua y despega como un ave marina.
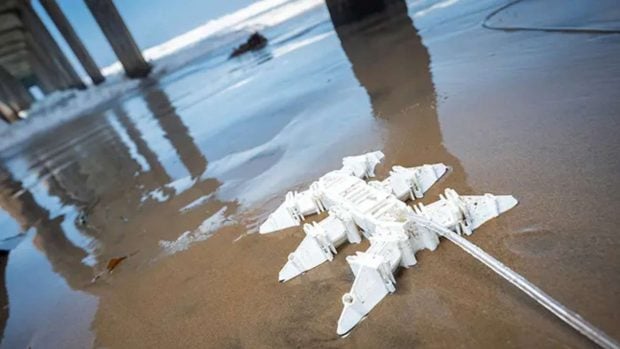 El robot moviéndose en la playa. (Foto: David Baillot / Universidad de California San Diego).
100 veces más rápido
El nuevo modelo parte del primer robot blando impreso en 3D y accionado por aire de este laboratorio, desarrollado en 2022 y descrito en 2025 en la revista Advanced Intelligent Systems. Aquel prototipo apenas avanzaba 4 centímetros por segundo.
Su velocidad estaba limitada por la presión y el caudal de aire que podía soportar su estructura. «Nuestro primer robot caminante demostró lo que era posible, pero era demasiado lento», admite Zhai. El nuevo diseño corre más de 100 veces más rápido.
Aquel antecesor ya apuntaba maneras: costaba unos 20 dólares, menos de 20 euros, funcionó tres días seguidos sin detenerse y caminó al aire libre con un cartucho de gas comprimido. Tolley lo definió como «una forma completamente distinta de entender la construcción de máquinas».
El truco de la máquina de vapor
Para ganar velocidad, la solución más directa era aumentar la presión del aire. Pero eso obligaba a fabricar estructuras más grandes y resistentes y, además, hacía al robot ineficiente: expulsaba al exterior aire a alta presión que todavía conservaba buena parte de su energía.
Los ingenieros encontraron la respuesta en un invento de la Revolución Industrial: la máquina de vapor compuesta. En ella, el vapor se expande en varias etapas sucesivas, primero en un cilindro de alta presión y después en otro de baja, para aprovechar al máximo su energía.
El robot de San Diego aplica ese mismo principio. El aire pasa dos veces por su interior: primero entra en cámaras pequeñas de alta presión que accionan las válvulas y, después, en cámaras más grandes de baja presión que mueven las patas.
Una pieza y un solo material
El gran desafío, según los investigadores, fue trasladar una solución de ingeniería contrastada por el tiempo a un robot blando capaz de correr que, además, pudiera imprimirse de una sola pieza y con un único material.
El equipo lo interpreta como un paso hacia robots complejos y potentes que puedan fabricarse en una impresora de escritorio con materiales baratos y sin ensamblar piezas. El trabajo ha sido financiado por la Fundación Nacional de Ciencia de Estados Unidos (NSF).
Los robots blandos interesan porque se adaptan con facilidad a su entorno y trabajan con seguridad cerca de las personas. Sin embargo, la mayoría depende de placas de circuitos, bombas y válvulas, a menudo voluminosas, caras y situadas fuera del propio cuerpo del robot.
Donde la electrónica no llega
Esa independencia de la electrónica es precisamente su gran baza. Según el equipo de UC San Diego, esta clase de robots podría utilizarse en zonas con radiación elevada o campos magnéticos intensos, donde los circuitos convencionales fallan.
También se plantea su uso en misiones de respuesta ante catástrofes y en la exploración espacial. La robótica ya ensaya soluciones para estos escenarios extremos, como las cucarachas cíborg equipadas con cámaras y jeringuillas para rescatar vidas bajo los escombros.
Por ahora, el robot tiene una limitación: debe permanecer conectado a una fuente de aire comprimido, como un compresor. Los próximos pasos pasan por reducir su consumo para que funcione con un cartucho portátil y por dotarlo de dirección y de capacidad para manipular objetos.
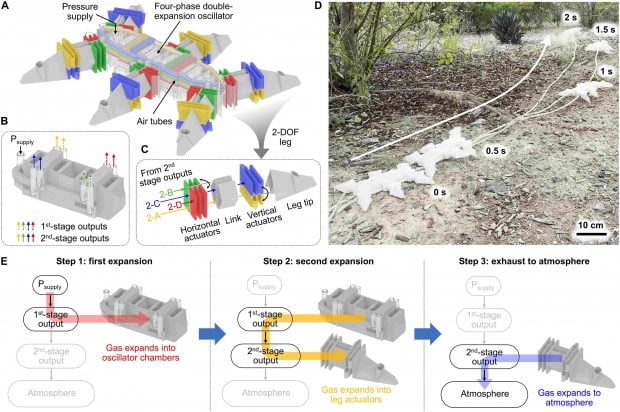 Robot en funcionamiento impulsado por un oscilador de doble expansión. (Fuente: Universidad de California San Diego).
Ingeniería que imita a los animales
El avance sale de un laboratorio con nombre propio: el Laboratorio de Robótica y Diseño Bioinspirados (Bioinspired Robotics and Design Laboratory) de UC San Diego, que dirige Tolley. Aunque el estudio no cita ningún animal como modelo, sus seis patas remiten de inmediato a los insectos.
Su antecesor coordinaba esas seis patas alternando dos grupos de tres, un patrón muy similar a la marcha en trípode de insectos como las hormigas o las cucarachas, que mantienen siempre tres puntos de apoyo en el suelo para no perder el equilibrio.
En 2021, el mismo grupo presentó un cuadrúpedo sin electrónica cuyo «cerebro» neumático imitaba los generadores centrales de patrones, circuitos neuronales de los animales que producen ritmos como los de caminar o correr, igual que los reflejos que nacen en la médula espinal.
Las 4 formas de imitar a los animales
La rama de la ingeniería que diseña robots imitando a los animales se conoce como robótica bioinspirada o robótica biomimética, aunque ambos términos no significan exactamente lo mismo. También se emplea la palabra biónica para la aplicación de soluciones biológicas en la tecnología.
La robótica bioinspirada toma ideas generales del comportamiento, la locomoción o la estructura de los animales, sin buscar una copia exacta. La robótica biomimética, en cambio, imita de forma mucho más fiel la anatomía, los materiales o los mecanismos concretos de un ser vivo.
La biónica estudia los sistemas biológicos para crear máquinas que replican funciones naturales, como extremidades o sistemas sensoriales. Y el zoomorfismo robótico designa a las máquinas que adoptan la apariencia de un animal, muy habituales como robots de compañía o de terapia.
Más bioinspirado que biomimético
El robot de San Diego encaja de lleno en la primera categoría. No reproduce la anatomía de ningún insecto: toma prestado un principio, el de las seis patas y el ritmo de la marcha, y lo combina con una idea que procede de la historia de la ingeniería.
Detrás de esta disciplina hay una idea sencilla, como recuerda la Escuela de Ingenieros Industriales de la Universidad Politécnica de Madrid (UPM): la naturaleza ha perfeccionado sus soluciones durante millones de años de evolución, y la ingeniería puede aprovecharlas.
España cuenta con un grupo pionero en este campo: el Bio-inspired Systems Lab (BSLab) del Centro de Automática y Robótica (CAR), centro mixto de la UPM y el CSIC, fundado en 2009 por el profesor Claudio Rossi. Su lema resume su filosofía: robots sin motores ni engranajes.
Un pez robótico español
Uno de sus desarrollos más conocidos es BR3, un robot submarino presentado en 2016 que copia la biomecánica de los peces. Pares de músculos artificiales fabricados con aleaciones con memoria de forma curvan una «columna vertebral» flexible para propulsarlo como haría un pez.
Los investigadores de la UPM defienden que los robots necesitan cuerpos, actuadores y articulaciones elásticos para que un choque accidental no hiera a nadie. Es la misma filosofía de los robots blandos como el de UC San Diego: máquinas ligeras, seguras y capaces de convivir con las personas.
Del vapor del siglo XIX a la marcha de los insectos, el robot blando más rápido del mundo demuestra que la próxima generación de máquinas puede prescindir de chips y circuitos sin renunciar a la velocidad, y que la inspiración puede llegar tanto de la naturaleza como de la historia de la ingeniería.