Parece ciencia ficción, pero es real: un robot velero de Singapur cae girando como una semilla de arce desde 150 metros y en pruebas navegó unas 3 horas sin piloto
En embalses de Singapur, el robot cayó girando desde 150 metros y se enderezó solo en el agua, y una versión de prueba más grande navegó unas 3 horas midiendo humedad, calor y viento, según la SUTD.
Un velero robot de 1,2 metros cruza solo el Atlántico en 127 días y logra lo que nadie había conseguido en 16 años
Pesa 3 kilos, se lanza desde un muelle y baja a 60 metros: los marines de EE.UU. pagan 5,3 millones por este dron
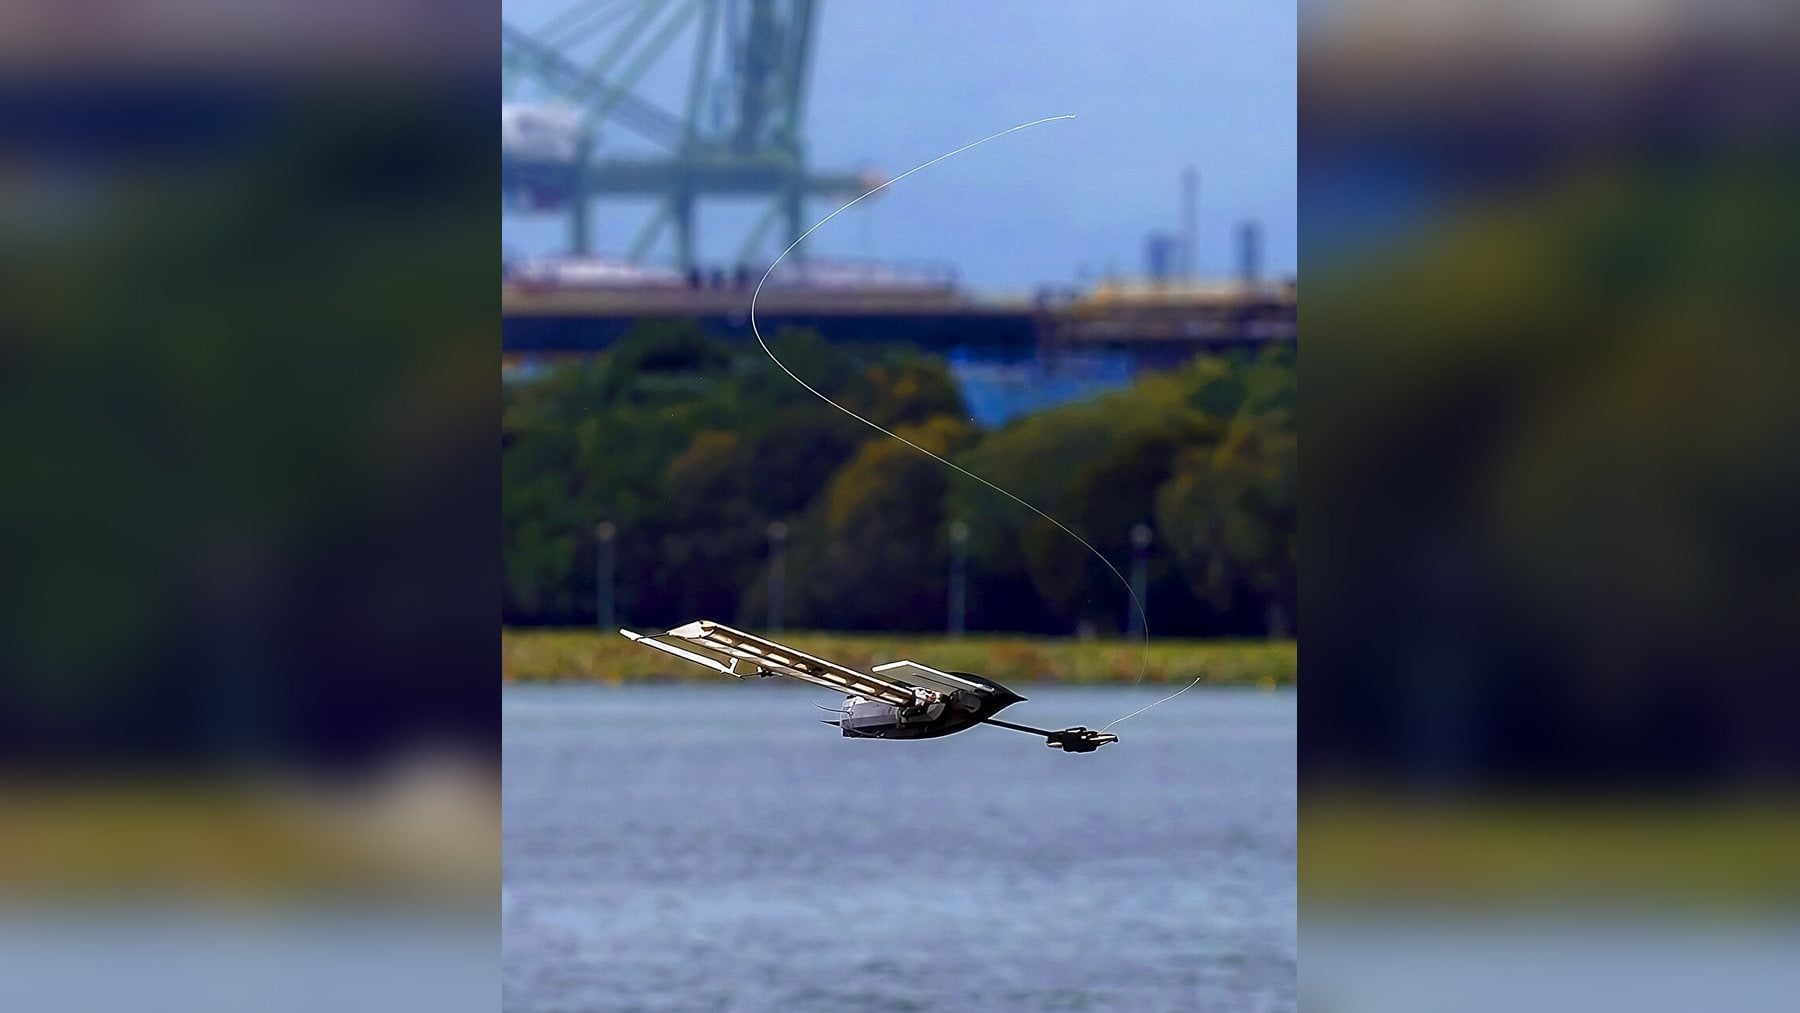
Sobre un embalse de Singapur, un aparato con dos alas rígidas se suelta desde 150 metros de altura. En lugar de caer en picado, empieza a girar sobre sí mismo como la semilla alada de un arce, se posa en el agua, se endereza sin ayuda y empieza a navegar a vela.
Ese aparato se llama ALBATROSS, siglas en inglés de «aterrizador aéreo con sensor flotante, autorrotante y de vela», y lo ha desarrollado un equipo de la Universidad de Tecnología y Diseño de Singapur (SUTD). Los resultados se presentaron el 30 de septiembre en un artículo de la revista Science Robotics.
El primer autor del artículo es el doctor Shane Kyi Hla Win, de los Temasek Laboratories de la SUTD, y el trabajo lo supervisó el profesor Foong Shaohui, subdirector del área de Desarrollo de Productos de Ingeniería de la universidad y autor sénior del estudio.
Un hueco entre los barcos y los aviones
Según la nota de la SUTD, las aguas remotas son difíciles de vigilar porque los barcos pueden tardar mucho en llegar y los aviones no pueden quedarse allí durante largos periodos.
«Los sistemas de superficie son útiles porque pueden quedarse en el mar, pero están limitados por el tiempo que tardan en llegar al lugar de destino», explicó Foong en esa nota. «Con ALBATROSS queríamos aprovechar lo mejor de los dos mundos: la rapidez del despliegue aéreo para llegar pronto a aguas remotas y la autonomía de la vela para quedarse allí y hacer un seguimiento de larga duración».
Las mismas alas frenan la caída y mueven el barco
La clave del diseño está en sus alas-vela rígidas. Al caer, giran de forma pasiva por autorrotación, que es el giro que el propio aire provoca en un ala que desciende sin motor, el mismo que hace que las semillas del arce bajen dando vueltas.
Según el resumen del estudio, esas alas-vela rígidas «de doble función», que actúan «a la vez como velas y como alas autorrotantes», permiten un descenso eficiente y también la propulsión sobre el agua.
Con esa solución, el robot se mueve con solo 3 actuadores (los motores que mueven sus piezas) y 3 sensores de navegación. Según la nota de la SUTD, otras plataformas híbridas aire-mar necesitan de 6 a 8 actuadores y más sensores.
«Diseñamos ALBATROSS para aprovechar el entorno en lugar de luchar contra él. Cae por el aire mediante autorrotación pasiva, se endereza en el agua gracias al reparto de su peso y después usa el viento para moverse», explicó Win en la nota. «Esa sencillez podría permitir plataformas más baratas y más escalables para tomar medidas en lugares de difícil acceso».
Una caída desde 150 metros con mucho menos golpe
En las pruebas de campo, el equipo soltó el robot desde 150 metros. Según el resumen del estudio, esos ensayos validaron el despliegue aéreo, el descenso por autorrotación, el enderezamiento pasivo y la navegación entre puntos de paso.
Lo que lo pone derecho es su reparto de peso, con una quilla pesada y lastre bajo el casco, según la nota de la SUTD. El estudio añade que una vela mayor que gira libremente, controlada por un timón de cola, y una vela delantera movida directamente por un actuador mejoran el empuje y la estabilidad aerodinámica.
Tres horas navegando solo en un embalse
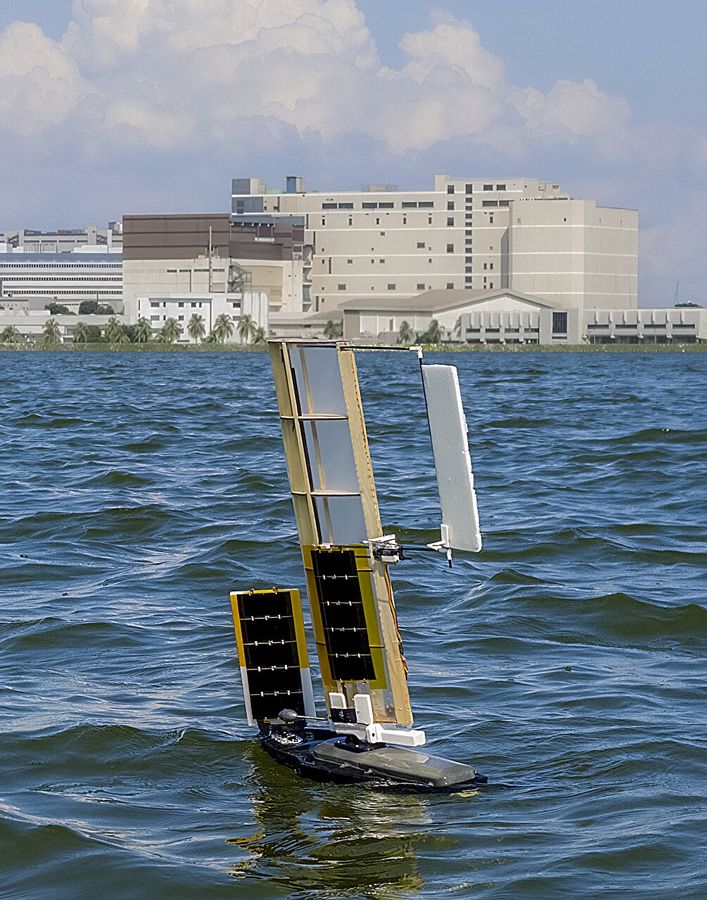 El prototipo ALBATROSS navega con sus alas convertidas en velas en un embalse de Singapur. (Foto: SUTD)
Una vez en el agua, ALBATROSS va de un punto de paso a otro sin piloto. Los autores lo probaron con un control basado en reglas fijas y con aprendizaje por refuerzo, una técnica de inteligencia artificial en la que el sistema aprende a base de prueba y error. El timón con forma de aleta caudal permite la propulsión «en condiciones de poco viento» y maniobrar con agilidad al ceñir contra el viento, escriben los autores en el resumen del estudio.
Según la nota de la SUTD, en los ensayos en embalses una versión de prueba más grande alcanzó una velocidad máxima de algo menos de 1 km/h y funcionó unas tres horas mientras medía la humedad, el calor y la dirección del viento.
El laboratorio de Foong ha publicado un vídeo en el que se ve el descenso girando y la navegación posterior.
El robot ALBATROSS baja girando como una semilla de arce y después navega a vela. Vídeo: AIR Lab (SUTD)
Para qué podría servir
La SUTD apunta a la vigilancia ambiental, la investigación sobre el cambio climático, la búsqueda y rescate y la seguridad marítima. Según la nota, cuando esté desarrollado del todo, la idea es que el robot llegue por aire a la zona y se quede allí vigilando las condiciones ambientales durante semanas.
Los drones marinos de vela ya han demostrado que aguantan mucho tiempo en el agua, como el velero robot de 1,2 metros que cruzó solo el Atlántico, y los pequeños robots oceanográficos ya interesan a los ejércitos, como el dron acuático JaiaBot de 3 kilos que han comprado los marines de EE.UU. Lo que aporta ALBATROSS es la llegada por aire, sin barco ni puerto de salida.
Lo que todavía no ha demostrado
Por ahora, ALBATROSS es una prueba de concepto y no un sistema listo para el mar abierto. Todas las pruebas se han hecho en embalses resguardados, y las versiones futuras tendrán que soportar vientos, corrientes y olas más fuertes, reconoce la nota de la SUTD.
«El siguiente paso es llevar los principios de diseño que hemos demostrado en aguas protegidas y escalarlos hacia la operación en mar abierto», dijo Foong. «Eso significa hacer la plataforma más robusta, más duradera y preparada para entornos marítimos más duros».
Las misiones de semanas que plantea la universidad son, de momento, un objetivo, y la única cifra de velocidad publicada procede de embalses, con aguas mucho más tranquilas que las del océano.
El estudio se ha publicado en Science Robotics el 30 de septiembre de 2026.
Crédito de la imagen: SUTD.
Lo último en Techy
-

Parece ciencia ficción, pero es real: un robot velero de Singapur cae girando como una semilla de arce desde 150 metros y en pruebas navegó unas 3 horas sin piloto
-
Proyecta GPS, velocidad y llamadas a 3 metros en la visera: el casco inteligente Shoei GT-Air 3 Smart ya se puede reservar en EyeLights desde 1.249 euros
-
Northrop Grumman se prepara para casi duplicar su producción de motores de cohete: de 13.000 a más de 25.000 al año en 2029 para misiles como el Patriot
-
Es oficial: Sony presenta el DualSense Gran Turismo de edición limitada por los 30 años de la saga y en España costará 84,99 euros
-
Empezará con 20 megavatios y aspira a 200: Egipto firma un centro de datos de IA con tecnología de Nvidia y una inversión prevista de 1.000 millones de dólares
Últimas noticias
-
La productora de ‘El Sótano Club’ deja en evidencia a Alba Carrillo: «Se produjo un momento de tensión»
-
EEUU y Venezuela coinciden en Alejandro Betancourt como operador clave del petróleo venezolano
-
La Policía portuguesa advierte que intervendrá «de forma contundente» contra las acampadas de Lisboa y Oporto si no se van voluntariamente
-
Ayuso en ‘Horizonte’ sobre su escrache: «Sánchez piensa que si él no puede pisar la calle nosotros tampoco»
-
Alineación posible del Barcelona contra el PSG: Raphinha será titular en París